
El MIT crea un robot volador diminuto que se posa en flores y lleva su cerebro electrónico
22 de noviembre de 2026

La robótica está alcanzando niveles de miniaturización sorprendentes. Científicos del Instituto Tecnológico de Massachusetts (MIT) desarrollaron un diminuto robot volador que imita el movimiento de los insectos y es capaz de aterrizar con precisión sobre una flor.
El dispositivo cuenta con cuatro alas, sensores y un pequeño sistema informático que le permite controlar sus movimientos sin depender de cámaras externas para conocer su posición.
El avance, presentado el 18 de noviembre de 2026 en la revista científica Science Robotics, representa un paso importante hacia la creación de robots insectoides capaces de operar fuera de los laboratorios.
Lo más sorprendente es que el microrrobot consiguió posarse sobre un girasol utilizando sus propios sistemas de navegación y procesamiento.
¿Cómo funciona este diminuto robot volador?
A diferencia de los drones tradicionales, que utilizan hélices para mantenerse en el aire, este robot se desplaza mediante alas que baten rápidamente, imitando el vuelo de determinados insectos. El dispositivo utiliza músculos artificiales flexibles que generan el movimiento necesario para elevarse, mantenerse suspendido y cambiar de dirección.
Uno de los mayores desafíos del proyecto fue conseguir que una estructura tan pequeña pudiera transportar sensores y componentes electrónicos sin perder capacidad de vuelo.
Para resolverlo, los investigadores modificaron el diseño de los actuadores, aumentando su tamaño un 50% y mejorando la fuerza de elevación un 46%. Gracias a estas modificaciones, el robot logró transportar un paquete electrónico de apenas 244 miligramos.
Este pequeño sistema incorpora sensores capaces de medir su orientación, desplazamiento horizontal y altura, además de un microcontrolador que procesa la información.
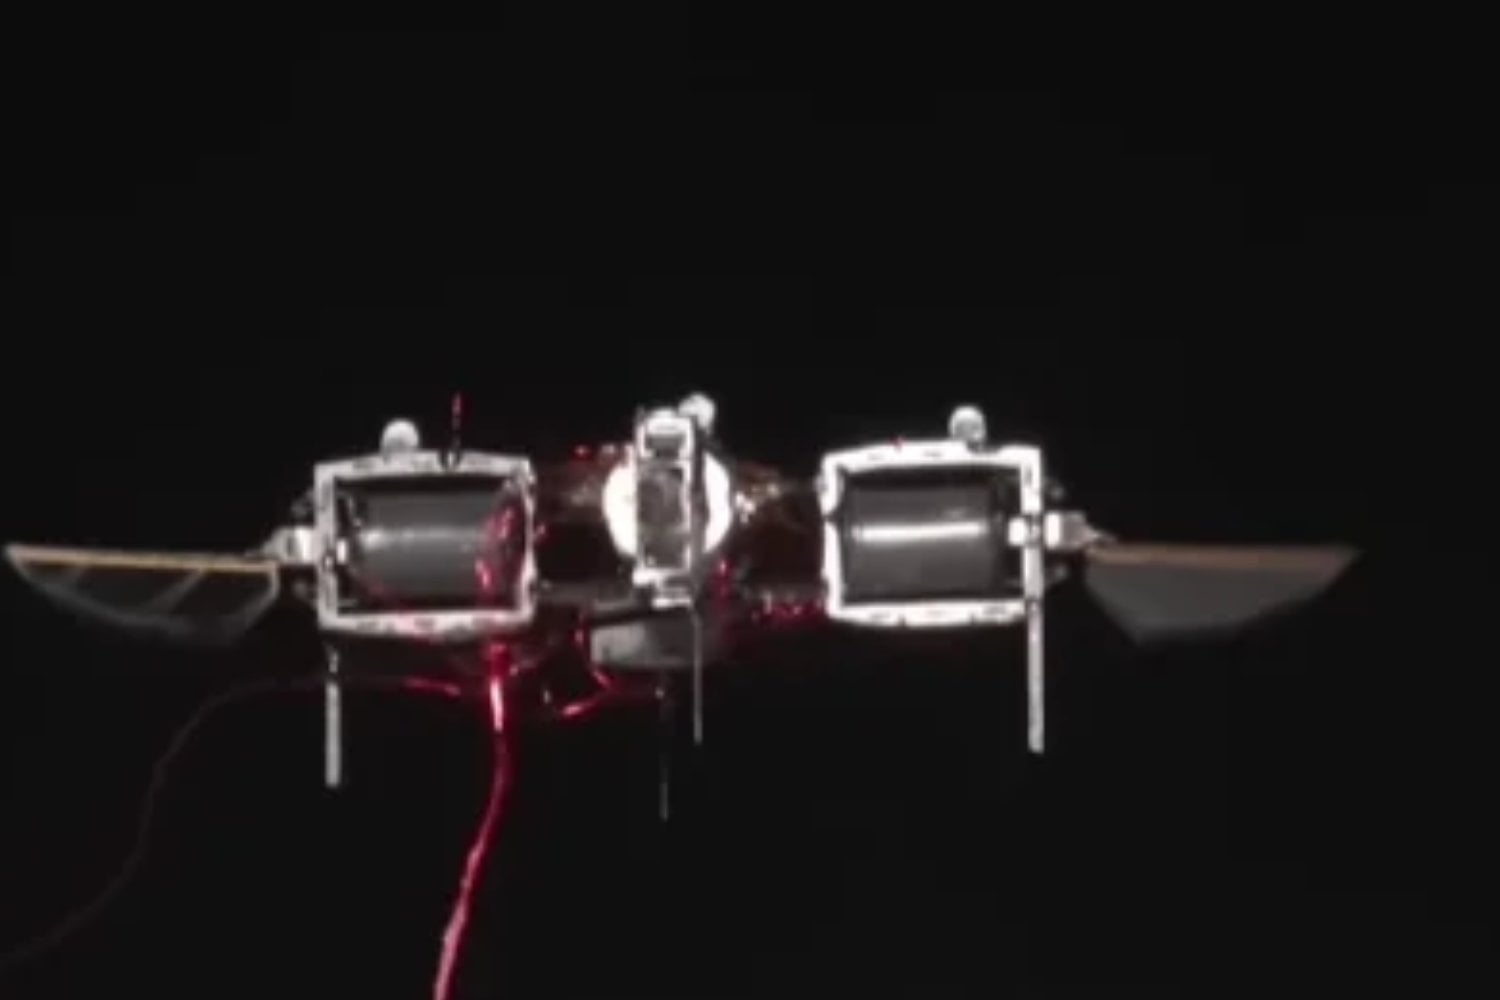
– Youtube.
Un cerebro electrónico que controla cada movimiento
Hasta ahora, muchos microrrobots voladores necesitaban cámaras externas y computadoras instaladas en el laboratorio para mantenerse estables.
El nuevo desarrollo permite realizar parte de esas tareas directamente sobre el dispositivo. Los investigadores incorporaron un sensor inercial, uno de flujo óptico y otro que calcula distancias mediante el tiempo de vuelo de la luz.
Estos componentes trabajan conjuntamente para determinar cómo se mueve el robot y corregir su trayectoria.
Además, desarrollaron algoritmos capaces de procesar los datos rápidamente, algo fundamental para mantener la estabilidad durante el vuelo. Según Yi-Hsuan Hsiao, uno de los responsables del estudio, el robot consiguió una precisión de posicionamiento comparable a la obtenida mediante sistemas de cámaras externas.
En las pruebas, pudo mantenerse suspendido a diferentes alturas y recorrer trayectorias con errores de apenas unos centímetros.
El experimento en el que aterrizó sobre un girasol
Para demostrar sus capacidades, los científicos realizaron una prueba especialmente llamativa.
Utilizando un joystick para indicar posiciones de destino, guiaron al microrrobot entre varias plantas hasta conseguir que aterrizara cuidadosamente sobre un girasol.
Aunque el dispositivo todavía no reconoce flores de manera autónoma, el experimento demostró que puede realizar maniobras precisas sin depender de un sistema externo de captura de movimiento. Este resultado resulta prometedor para posibles aplicaciones agrícolas.
En el futuro, robots similares podrían ayudar a polinizar cultivos, inspeccionar flores o detectar plagas en lugares donde los drones convencionales resultan demasiado grandes.
¿Podrían estos robots reemplazar a los insectos polinizadores?
Aunque la tecnología avanza rápidamente, todavía existen limitaciones importantes.
El robot sigue conectado mediante un cable a una fuente externa de electricidad, por lo que aún no puede volar completamente libre.
Además, necesita incorporar cámaras y sistemas de reconocimiento para identificar objetos y evitar obstáculos sin intervención humana. Los investigadores también trabajan en integrar baterías que permitan vuelos independientes.
Por ahora, el objetivo no es reemplazar a las abejas, sino desarrollar herramientas que puedan complementar determinadas tareas.
El experimento demuestra que robots de dimensiones diminutas ya pueden controlar su propio vuelo con una precisión extraordinaria, acercando la posibilidad de utilizar insectos robóticos en aplicaciones reales.
Fuente: Noticias de la Ciencia y la Tecnología.